

Trebate pouzdan, sustavan način za rješavanje uobičajenih problema s FPV dronovima? Uz 11 godina tvorničkog iskustva, rješavamo česte kvarove u sustavima napajanja, prijenosu videa i senzorima kako bismo ubrzali dijagnozu uzroka-i smanjili-troškove prodaje.
1. Dron se ne može uključiti (kvar-povezan s napajanjem)
Osnovna logika rješavanja problema: Provjerite sloj po sloj od kraja napajanja do kraja signala.

1.1 Baterija i sustav napajanja
• Provjerite napon akumulatora (izmjerite multimetrom kako biste bili sigurni da je napon veći ili jednak 90% nominalnog napona, npr. veći ili jednak 10 V za bateriju od 11,1 V) kako biste izbjegli oštećenje ESC-a od prisilnog pokretanja pod niskim naponom.
• Očistite oksidni sloj na sučelju baterije (obrišite vatom bezvodnog alkohola), ponovno -priključite kako biste osigurali "klik" zaključavanje; ako se radi o sučelju XT60, provjerite jesu li pozitivni i negativni polovi zamijenjeni.
• Testirajte pomoćnu bateriju: isključite problem starenja jedne baterije. Neki korisnici iskuse povećani unutarnji otpor zbog duljeg skladištenja, što zahtijeva zamjenu zdravom baterijom.
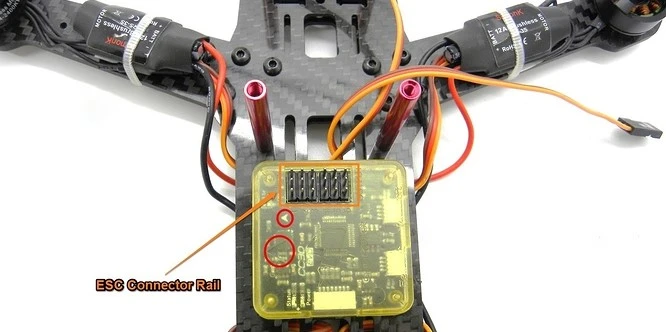
1.2 Elektronički regulator i sustav kontrole leta
• Provjerite jesu li žice za napajanje ESC-a (Electronic Speed Controller) labave, posebno za 4-kanalne ESC-ove dronova s više rotora, i izmjerite izlazni napon jedan po jedan (trebao bi biti u skladu s naponom baterije).
• Kratko-spojite "skakač za kalibraciju" na kontroloru leta (pogledajte priručnik za kontrolor leta) i ponovno kalibrirajte žiroskop i akcelerometar kako biste spriječili zaključavanje sustava uzrokovano abnormalnim podacima senzora.

1.3 Ožičenje karoserije i prekidači
• Usredotočite se na provjeru glavnog kabela za napajanje (debela žica od baterije do ESC-a) za unutarnje lomove, posebno uobičajeni problem "istrošenosti kabelskog snopa nakon sudara" kod FPV dronova. Za ispitivanje koristite način rada multimetra za kontinuitet.
• Zamijenite prekidač napajanja: Ako su kontakti oksidirani ili unutarnja opruga otkaže, uzrokujući loš kontakt, preporučuje se da ga izravno zamijenite prekidačem istih specifikacija (npr. SPST mikro prekidač).
2. Gubitak veze tijekom leta (kvar-povezan sa signalom)
Temeljna logika rješavanja problema: optimizacija-do-kraja od izvora signala do prijemnika
2.1 Smetnje frekvencije i postavke protokola
• Promjena komunikacijskog protokola između daljinskog upravljača i naočala: sa zadanog DSM2 na ELRS (Extended Long Range System), koji podržava veće udaljenosti prijenosa i bolje mogućnosti protiv-smetnji, što ga čini glavnim izborom u FPV zajednici.
• Izbjegavajte gusto naseljena područja na pojasu od 2,4 GHz (npr. trgovačke centre, stambena područja) i prebacite se na određene pod-kanale na pojasu od 5,8 GHz (npr. 5832 MHz) kako biste smanjili interferenciju ko-kanala s drugim dronovima.

2.2 Izgled antene i hardvera
• Provjerite je li antena do kraja umetnuta u SMA priključak video odašiljača (VTX). Ako se radi o sklopivoj anteni, provjerite je li potpuno izvučena; ako je antena pokvarena, odmah je zamijenite antenom istih specifikacija (npr. IPEX-na-SMA adapter + višesmjerna antena).
• Prilagodite položaj instalacije VTX-a: Izbjegavajte postavljanje VTX-a blizu motora ili baterija (visoke temperature mogu skratiti vijek trajanja odašiljača). Preporuča se instalirati ga na vrhu okvira ili u području daleko od elektroenergetskog sustava.
2.3. Čimbenici okoliša i strategije leta
• Kada letite u područjima gusto naseljenim metalnim konstrukcijama (kao što su parkirališta ili tuneli), slabljenje signala može premašiti 30%. Potrebno je smanjiti visinu leta (letjeti blizu tla kako bi se iskoristio "multipath efekt" za refleksiju signala) ili skratiti radijus leta.
• Omogućite funkciju "Low Battery Return": Postavite prag napona baterije (npr. 10,5 V za bateriju od 11,1 V) kako biste pokrenuli automatski povratak i izbjegli gubitak kontrole.
3. Nenormalan položaj leta (kvar kontrole)
Osnovna logika rješavanja problema: zatvorena{0}}otklanjanje pogrešaka od kalibracije senzora do mehaničke vage
3.1 Kalibracija kontrole leta i resetiranje parametara
• Izvedite "3D kalibraciju": Lebdite dronom u zraku, pritisnite i držite tipku za kalibraciju 10 sekundi, pričekajte da kontroler leta zatraži "Kalibracija je završena", zatim ponovno-prenesite parametre na kontroler leta.
• Vraćanje tvorničkih postavki: Ako kalibracija ne uspije, upotrijebite Betaflight/INAV konfigurator za vraćanje PID parametara na zadane, a zatim ih postupno prilagodite na temelju performansi leta (dajte prioritet podešavanju D-term za suzbijanje oscilacija, zatim fino-podešavanje P-term za poboljšanje brzine odziva).
3.2 Ravnoteža noža i sustava napajanja
• Provjera podudaranja lopatica: Provjerite jesu li model i stanje sve četiri lopatice identični (npr. svi propeleri T200 moraju se zamijeniti novima) kako bi se izbjeglo skretanje uzrokovano aerodinamičkim razlikama između novih i starih lopatica.
• Test dinamičke ravnoteže: Upotrijebite balanser oštrice (ili jednostavno postolje u obliku slova V-) da testirate svaku oštricu pojedinačno. Ako oštrica pokazuje značajnu neravnotežu, ispravite je pričvršćivanjem naljepnica za ravnotežu (debljine 0,1-0,3 mm) na korijenu oštrice.

3. 3Mehanička struktura i optimizacija amortizacije
• Provjerite zakretni moment vijaka nosača: upotrijebite moment ključ za zatezanje nosača motora i vijka kardana na standardnu vrijednost (npr. 0,5-0,8 N·m za M3 vijke) kako biste spriječili prijenos vibracija na kontroler leta uslijed popuštanja.
• Zamijenite TPU komponente za prigušivanje: ako okvir koristi 3D-ispisani TPU za prigušivanje, provjerite ima li starenja ili otvrdnuća (površinske pukotine ili smanjena elastičnost) i odmah ih zamijenite silikonskim prigušnim jastučićima.
4. Nenormalan prikaz kamere (kvar-povezan s videom)
Temeljna logika rješavanja problema: popravak-po-korak od prijenosa signala do zamjene hardvera
4.1 Osnovna inspekcija video veze
• Provjerite vezu koaksijalnog kabela: Provjerite je li koaksijalni kabel (npr. BNC konektor) između kamere i VTX-a dobro priključen. Ako je unutarnja bakrena jezgra slomljena (često nakon sudara), zamijenite koaksijalni kabel (preporučuju se marke Caddx ili RunCam).
• Podesite snagu VTX-a: testirajte na otvorenom prostoru, povećajte snagu VTX-a s 25 mW na 200 mW. Ako se video izvor ponovno uspostavi, to znači da izvorna snaga nije dovoljna za pokrivanje trenutne udaljenosti leta.
4.2 Objektiv i optički sustav
• Čišćenje premaza leće: Koristite profesionalni papir za leće (izbjegavajte obične maramice kako biste spriječili grebanje premaza) za brisanje leće, uklanjanje magle, otisaka prstiju ili krhotina uzrokovanih udarcem.
• Provjerite stabilizaciju leće: Ako snimak pokazuje "jello efekt" (iskrivljenje objekata tijekom brzog kretanja), prilagodite zategnutost prigušnih vijaka gimbala (u smjeru kazaljke na satu za smanjenje podrhtavanja, suprotno od kazaljke na satu za povećanje fleksibilnosti).
4.3 Vrhunsko rješavanje problema s hardverom
• Test zamjene: Zamijenite kameru i VTX drugim funkcionalnim dronom. Ako se problem ponavlja, to znači da je originalna kamera oštećena (provjerite je li CCD/CMOS senzor pregorio); ako problem nestane, originalni VTX je neispravan (provjerite čip odašiljača ili modul napajanja).

5. Motoričke abnormalnosti (kvar-povezan s napajanjem)
Temeljna logika rješavanja problema:-dubinska dijagnoza od električnih veza do mehaničkih struktura
5.1 Elektronički regulator povezan je s motorom.
• Izmjerite ESC izlaz: sa zrakoplovom na zemlji, gurnite gas na 50% i upotrijebite multimetar za mjerenje tro-faznog izlaza ESC-a koji odgovara motoru (trebao bi biti izmjenični napon, koji raste s gasom). Ako nema izlaza, ESC je oštećen.
• Provjerite Hallov senzor motora: Za brušene motore provjerite jesu li Hallove žice prekinute; za motore bez četkica, izmjerite otpor zavojnice (otpor-trofaze treba biti dosljedan, s odstupanjem manjim ili jednakim 5%).
5.2 Mehanička oštećenja motora
• Detekcija savijanja osovine: Nakon uklanjanja motora, ručno zakrenite rotor. Ako se čuje bilo kakav zvuk zapinjanja ili trenja, to znači da je osovina motora savijena i motor treba zamijeniti (igrači ne mogu sami popraviti probleme savijanja osovine).
• Istrošenost ležajeva: Ako motor emitira zvuk "šuškanja" tijekom rada, to ukazuje na nedovoljno podmazivanje ili istrošenost unutarnjih ležajeva. Za zamjenu masti potrebno je rastavljanje (preporučuje se mast na bazi-litija zbog otpornosti na visoke-temperature i jakog prianjanja).

5.3 Kompatibilnost pogonskog sustava
• Usklađivanje vrijednosti ESC-a i KV motora: Osigurajte kontinuiranu struju ESC-a veću ili jednaku maksimalnoj radnoj struji motora (npr. motor od 1200KV uparen s 30A ESC-om) kako biste izbjegli zaštitu od pregrijavanja ESC-a zbog preopterećenja.
• Brzina pražnjenja baterije: Provjerite zadovoljava li C-ocjena baterije zahtjeve motora (npr. baterija od 10000 mAh 25C s maksimalnom strujom pražnjenja od 250 A mora odgovarati sustavu motora 4×1000 W).
Mnogi kvarovi FPV dronova mogu se činiti kompliciranima, no većina ih se može riješiti sustavnim rješavanjem problema. Nadamo se da će vam ovaj vodič donijeti vrijedne uvide.


